字节笔记本
2026年10月14日 · 约 3 分钟读完
从 28.6% 到 89.7%:LeWAM 让 JEPA 机器人又能控制又能规划
今日 Hugging Face Daily Papers 榜单的榜首被一篇机器人论文拿下:LeWAM: End-to-End World and Action Modeling with JEPAs,arXiv 编号 2610.12818,10 月 8 日提交到 cs.RO 分类,单日收获 228 个赞。论文作者为 Minghao Fu、Tavis Siebert、Eryk Halicki 与 Randall Balestriero,项目页面在 le-wam.github.io。
它要解决什么
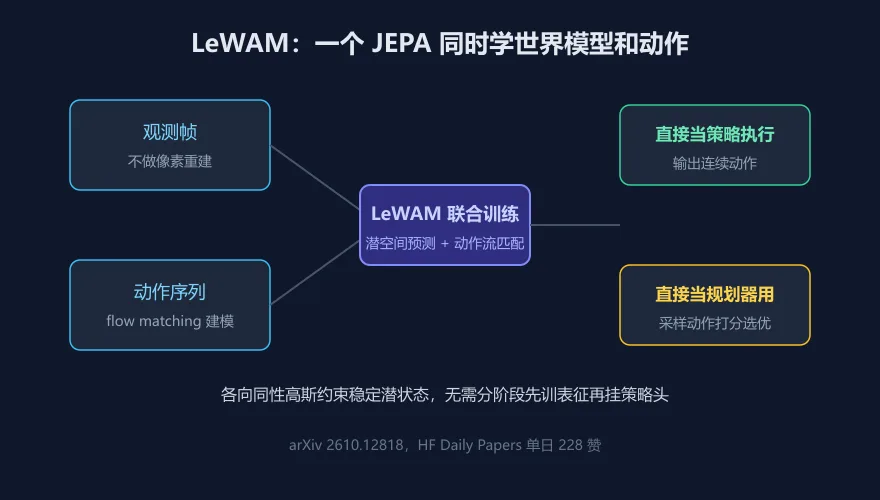
JEPA(联合嵌入预测架构)这两年在视觉表征学习领域热度很高,思路是在潜空间里做预测而不是重建像素。但把它搬到机器人控制上,此前的主流做法是分阶段流水线:先训练视觉表征和动力学模型,再外挂一个策略头或求解器。问题是这种拼装式方案在难任务上表现不佳,接触密集的操作经常失败。LeWAM 的核心主张是端到端:把世界建模和动作建模合进同一个模型里联合训练。
具体做法有两点。其一,用组合目标函数同时做下一潜状态预测和动作流匹配,让模型既懂环境怎么演化,也懂动作怎么生成。其二,对潜状态施加各向同性高斯约束,稳定潜空间的结构。整个过程不做像素重建,训练开销和推理速度都因此受益。
一个模型两种用法
LeWAM 训练完成后有两种使用方式。第一种是直接当策略执行,输出连续控制动作;第二种是当规划器用,对采样出来的候选动作用学到的潜动力学打分,挑最优的执行。以往这两件事通常需要两套系统,现在合并在一个模型里。
成绩单
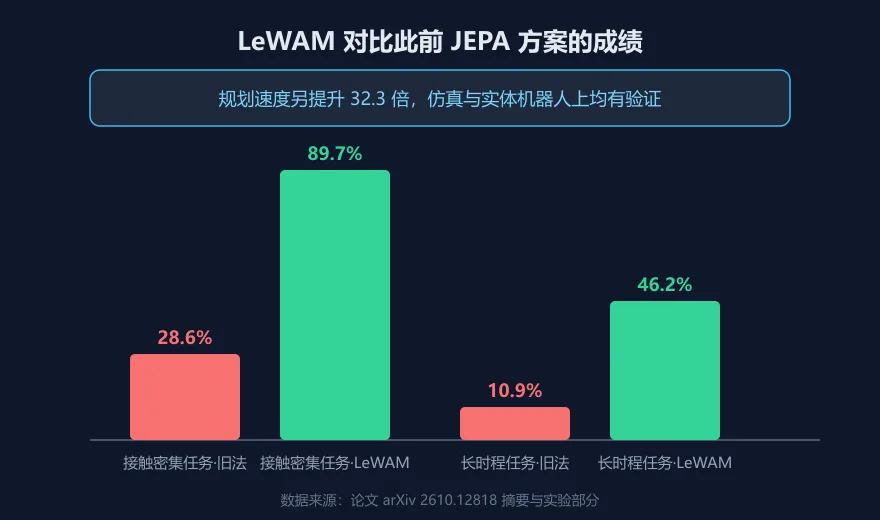
论文给出的对比数字相当醒目:在接触密集任务上,成功率从此前 JEPA 方案的 28.6% 提升到 89.7%;长时程任务从 10.9% 提升到 46.2%;规划速度提升 32.3 倍。在仿真环境和实体机器人上,行为克隆的表现也与既有方法保持了竞争力。论文的可解释性分析进一步确认,模型确实学到了与控制相关的潜表征,而不是死记轨迹。
为什么值得关注
对做具身智能的工程团队来说,这篇论文的价值在于路线简化:省掉分阶段训练的调参负担,一个模型覆盖感知、预测、控制和规划。从工程视角看还有一层参考价值:动作流匹配把连续控制的生成问题转化成了潜空间里的打分问题,这类统一建模的思路对其他需要决策的 agent 系统也有借鉴意义,比如长时程任务里先采样再筛优的规划模式。
当然,89.7% 的数字来自论文自设的对比基准,实际迁移到产线机器人还需复现验证。论文目前未附开源代码仓库链接,感兴趣的读者可以从项目页 le-wam.github.io 和 arXiv 全文入手自行评估实验设置。