
字
字节笔记本
2026年11月6日 · 约 1 分钟读完
不用在线大模型:机器人把实战经验写成冻结代码
API中转
¥120
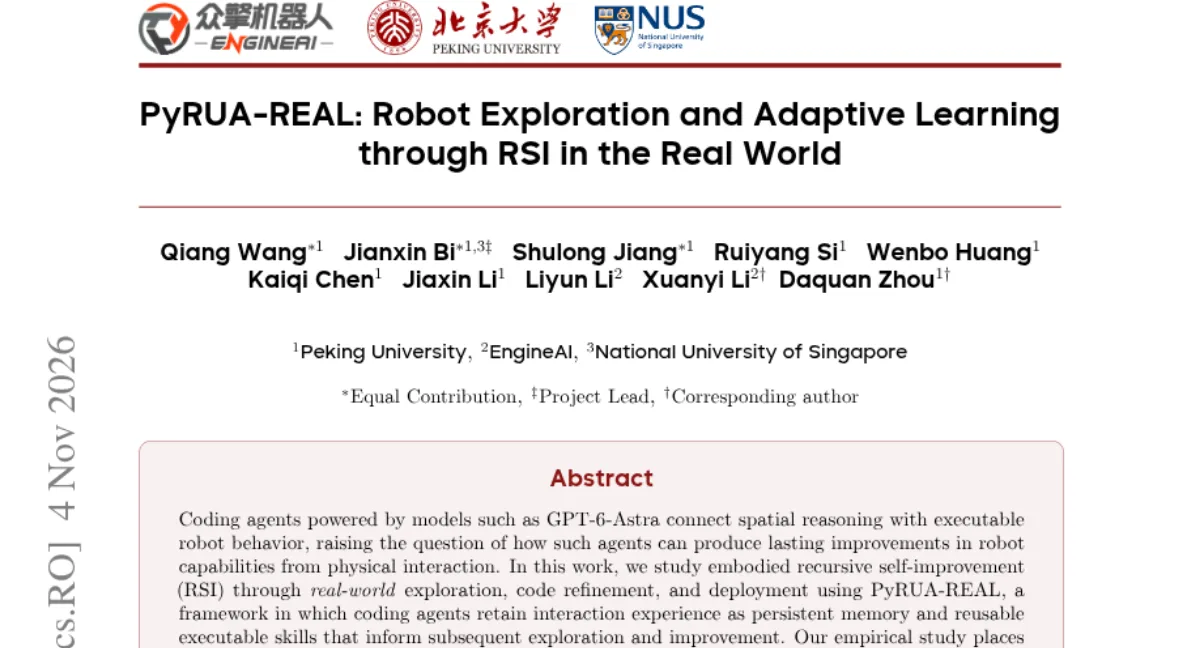
机器人 agent 部署的大账单在「在线思考」:每次动作选择都要语言模型参与,慢、贵、断网即瘫。北大的 PyRUA-REAL(arXiv 2611.06768)换了个思路:让 agent 在开发阶段把实战经验全部沉淀成代码,部署时代码冻结,一个语言模型都不调用。
双 agent 分工:researcher 负责任务级技术路线、实验目标与停止标准,engineer 负责实现、机器人试运行与失败诊断,靠实验规格和报告工件协调。经验库分三层:事实、记忆、可复用代码(完整任务实现加原语函数),基础模型参数全程冻结。最有价值的设计是「离线编码」:开发完成后代码冻结,部署时只靠内置的感知、控制与恢复逻辑响应实时观测。
数字按论文口径:8 个真实双臂 Franka 任务的开发期平均成功率 91.1%,其中 7 个任务拿到了无 agent 程序;RoboDojo 42 个任务上冻结程序成功率 84.42%,对比部署时写代码的 PyRUA-Lean 50.35%、GPT-6-Astra 在线方案 22.48%。效率差距更夸张:在线方案的执行时间六到九成花在 agent 思考上,离线代码的执行速度优势达数倍。反馈消融显示视频加关节轨迹的监督比纯结果反馈(15.3%)高出一大截(54.2%);有原语技能库的新任务成功率 40.0% 对无库 21.3%。
和前几天写的 PyRUA-DataFarm 是同一项目的两块拼图:DataFarm 解决「数据从哪来」,REAL 解决「经验怎么留下来」。机器人领域正在把「大模型在线思考」和「离线沉淀能力」拆成两个阶段,各自优化,这个方向值得所有做具身的团队对照自查。
相关文章

分享: