字节笔记本
2026年10月6日 · 约 8 分钟读完
DeepSeek Harness 术语表:六个核心概念
DeepSeek Harness 是 DeepSeek 开源在 GitHub 上的 agent 工程 harness,采用 MIT 协议。翻开它的 docs 目录,会看到一份很短但地位特殊的文档:术语表(glossary)。它开篇只有一条原则:每个概念只保留一个规范术语,全仓库统一使用,实现细节则下沉到各包的 README 与内部笔记里。这份术语表一共覆盖六组概念:能力接缝、agent 作用域、目标、人类命令、循环层级和 Ralph。本篇按官方中文版的口径,把这六组术语整理成一篇速查。
一、capability-seam:一个接缝,三种角色
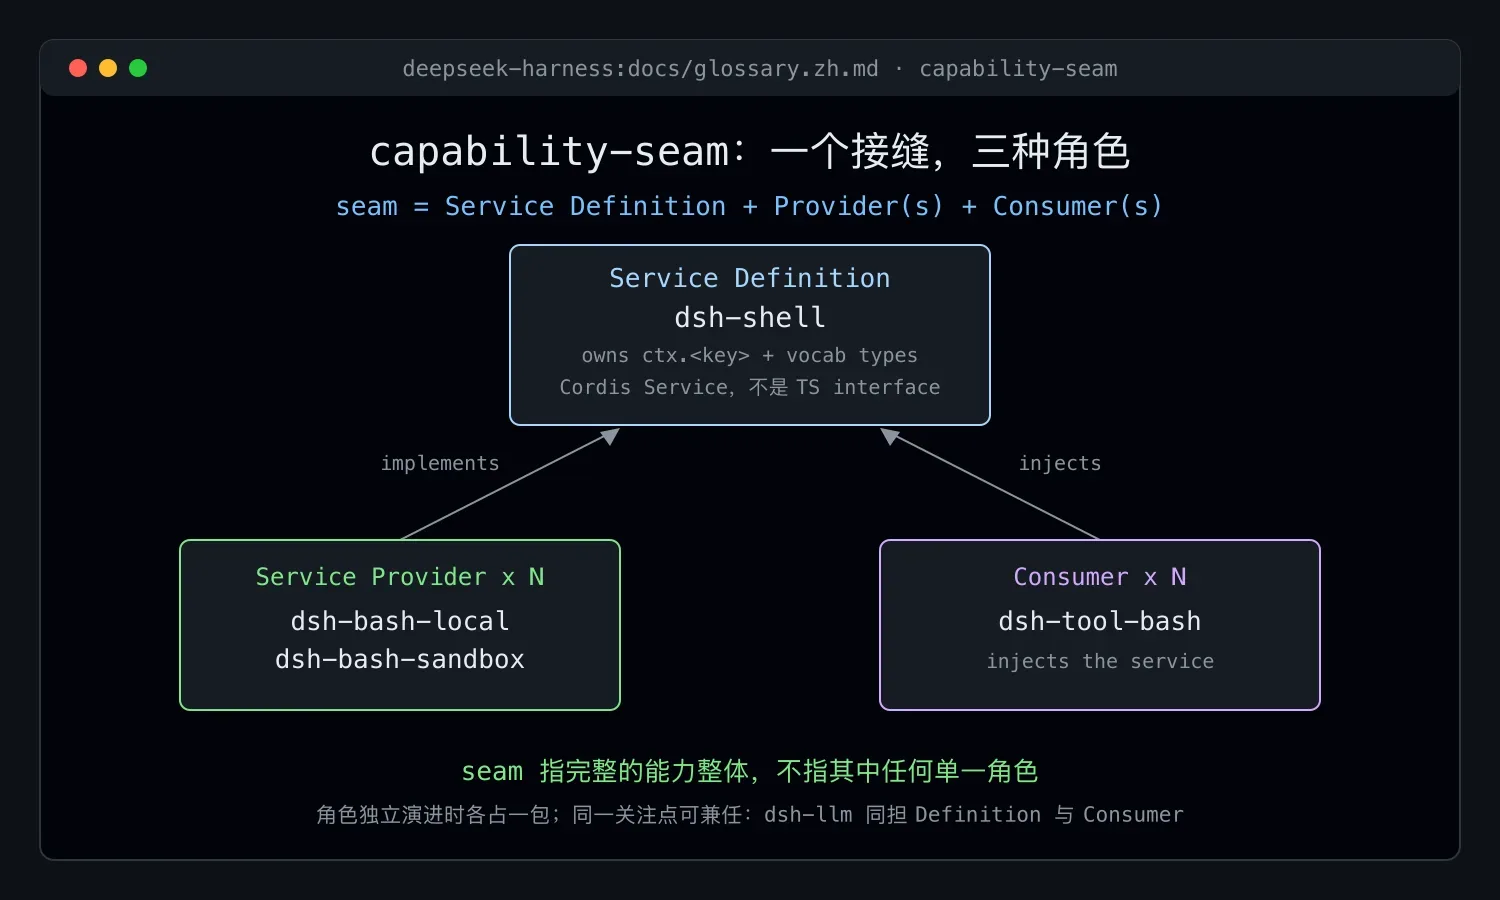
seam(接缝)是术语表的第一个词条,指一种可替换的能力。它不是单个类,也不是单个包,而是三种角色的组合:
- Service Definition:拥有自己的
ctx.<key>和词汇类型的 CordisService。它可以是ShellExecutor这样的抽象类,也可以是WebRuntime这样的具体注册表,但绝不是 TypeScriptinterface; - Service Provider:服务的提供方,一个或多个;
- Consumer:注入并使用该服务的消费方,一个或多个。
官方给出的规范范例是 packages/shell:dsh-shell 扮演 Service Definition,dsh-bash-local 与 dsh-bash-sandbox 是两个 Provider,dsh-tool-bash 则是 Consumer。三个角色需要独立演进时通常各占一个包;但属于同一关注点时也可以合并,比如 dsh-llm 就同时承担 Definition 与 Consumer。术语表还特意划了红线:seam 永远指完整的能力整体,不指其中任何一个角色;要称呼组成部分,请按角色、类、服务、约定或扩展点来命名。
二、agent-scope:扁平两层的注册单位
scope 是按 agent 划分的注册单位。一项贡献(工具、提示词段、变量、限制、监听器)要么是全局的,对所有 agent 可见;要么是带作用域的,归属于恰好一个 scope key。层级只有两层,而且是扁平的:带作用域的注册不会向下继承给 subagent;子树级别的行为用 lineage 数据表达,不靠作用域结构。
围绕这个模型还有一组词:
- scope key:scope 的不透明标识,按对象同一性比较。约定是,一个活跃的 agent 就是它自己 scope 的 key;
- agent 上下文:即
agent.ctx。通过它做的注册既有 scope 可见性,生命周期也绑定到该 scope,一个事实同时决定两件事;挂在它上面的监听器会参与该 agent 的作用域过滤分发; - scope carrier:作用域过滤分发所携带的
thisArg,由scopeTarget构建;没有主体的 carrier 只放行无标签监听器; - scoped dispatch:关于某个 agent 活动的事件,用该 agent 的 carrier 分发;而关于注册表本身的事件,比如"一个工具被添加了",按各自的事件约定保持不过滤;
- shadowing:最具体者胜出的名称解析。带作用域的工具、提示词段或变量,仅在该 scope 内替换同名的全局对应项,这就是按 agent 定制 persona 和工具变体的机制;
- restriction:为单个 scope 过滤全局工具集合,多个 restriction 取交集组合,scope-local 注册在过滤之后合并;被过滤掉的工具既不出现在提示词中,也拒绝执行,与不存在的工具无法区分;
- setup window:创建者组装 agent 作用域环境的时隙(
CreateAgentOptions.setup)。此时 scope 与 agent 对象已经存在,但 agent 或会话尚未发布,agent/session-start尚未触发,首次提示词尚未组装。setup 只负责注册,从不驱动 agent; - lineage:以数据形式携带的父子关系事实,例如
parentSession、持久的delegationDepth、运行时的subagentDepth,它从不影响可见性。
三、goal:是状态,不是调度器
goal 是附着在现有会话上的单个持久完成目标,带按修订号演进的 active、paused、blocked、complete 四个阶段,并有一个 goal round 上限;blocked 状态会保留策略代码与说明。术语表强调:目标是状态,不是调度器,也不是一段独立对话,会话日志始终是真源。
goal round 是为当前目标接纳的一次续行周期,由同会话驱动器具体化为一个目标触发的轮次,可含零到多个 step;同一会话里无关的人类轮次不消耗这个上限。goal activation 则是续行消费方接纳下一个 goal round 的进程本地权限,只有 armed 与 disarmed 两态。它有意不参与持久回放,因此恢复或 fork 之后,必须先通过 /goal 或模型工具执行一次经人类授权的恢复变更,自动工作才能开始。
四、human command:斜杠命令住在命令平面
human command 是以斜杠开头的指令,由面向人类的适配器经 ctx.commands 解释并执行,不会变成模型消息。它既不同于面向模型的工具,也不同于经 ctx.shell 执行的 shell 命令。发现、解析、分发、取消与结果渲染合称 command plane(命令平面),归 UI 适配器与命令插件所有;除非处理器另行改动持久领域,命令输出属于 UI 状态。/goal 命令由 dsh-command-goal 提供,直接观察或更改当前目标,而每条持久且模型可见的记录都归目标领域所有。
五、loop hierarchy:round、turn 与 step
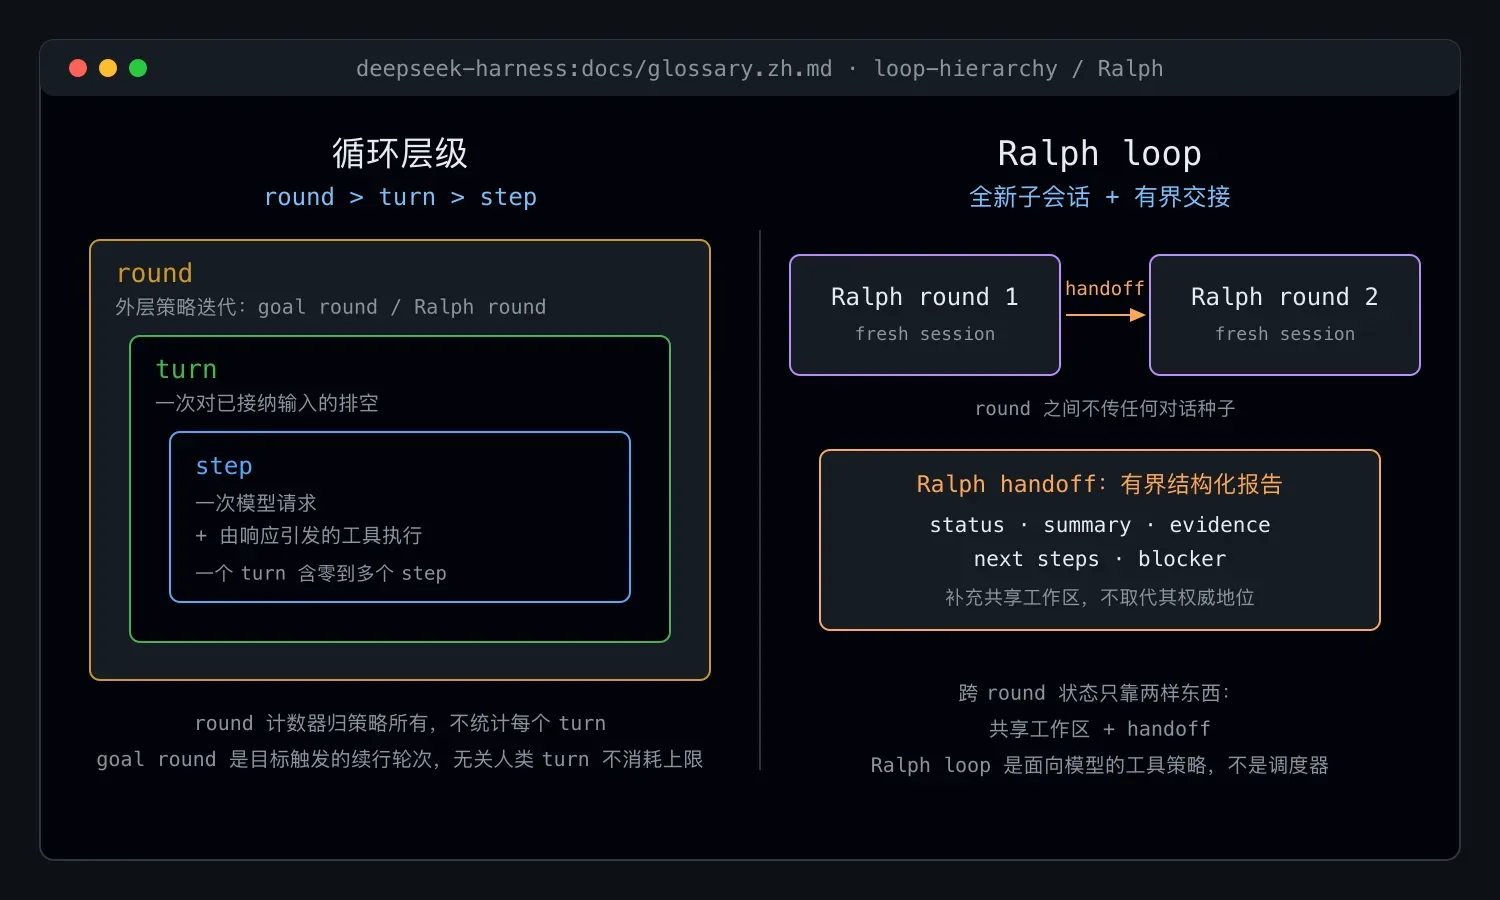
循环层级自外向内三层。round 是承载一个轮次的外层策略迭代,例如一个 goal round,或一次使用全新 agent 的 Ralph 尝试;turn 是会话中一次对已接纳输入的排空过程,在模型及其工具停止工作或终止策略介入后结束;step 是一次模型请求加上由响应引发的工具执行,一个 turn 包含零到多个 step。注意 round 计数器归策略所有,并不统计会话中的每个 turn。
六、Ralph:全新子会话与有界交接
Ralph loop 是一次面向不可变目标的前台全新 agent 工作流运行,由工作流与 subagent 原语组合而成,本质是面向模型的工具策略;它不是同会话目标,不是 agent loop 模式,也不是调度器或通用工作流脚本功能。
Ralph round 是 Ralph loop 中的一个全新子会话。子会话不接收父会话或此前子会话的任何对话种子;跨 round 的状态只靠两样东西承载:共享工作区,和一份有界的 Ralph handoff。handoff 是规范化的结构化报告,包含状态、摘要、证据、后续步骤、阻塞说明五个部分;它是共享工作区的补充,而不取代工作区的权威地位。
一词一义的价值
这份术语表真正想解决的是协作语言的歧义:seam 只指完整能力,lineage 只记事实不影响可见性,goal 只做状态不做调度,Ralph loop 只是一种工具策略而不是循环模式。读 DeepSeek Harness 的源码或文档时,遇到这些词按规范义理解,不会再出现同一个词各有各的理解的情况。完整双语版本见仓库 docs 目录下的 glossary.md 与 glossary.zh.md。