
字
字节笔记本
2026年11月7日 · 约 2 分钟读完
LeRobot v0.7.0:机器人学习框架的大重构
赞助API中转
¥120
Hugging Face 11 月 5 日发布机器人学习开源框架 LeRobot v0.7.0——这是一次大重构版本,不是常规小更新。先说清:这是软件框架版本,不是硬件发布。
三项硬变更 + 两个新增
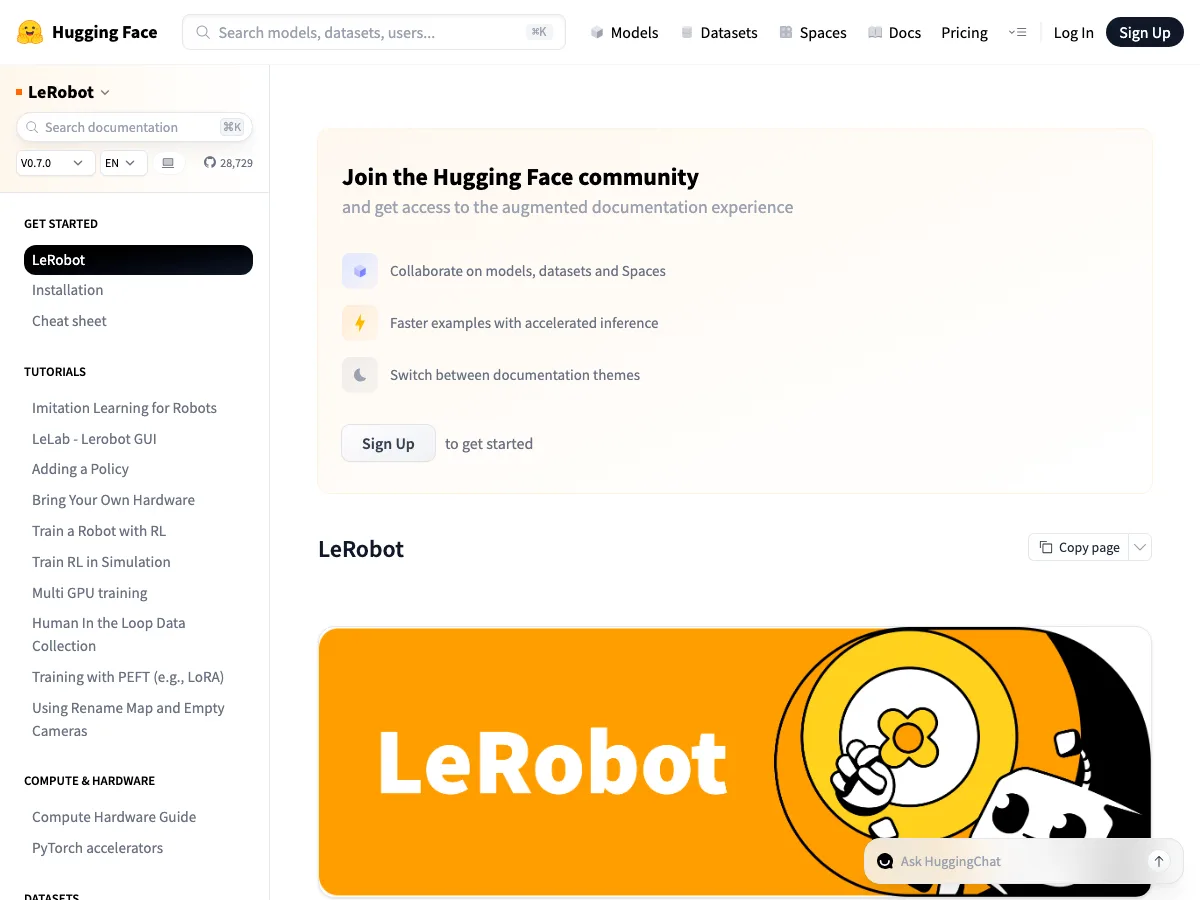
- 日志后端从 Weights & Biases(W&B)改为 Trackio;
- 分布式训练从 FSDP1 升级为 FSDP2/HSDP;
- 移除了 async_inference 接口;
- 新增交互式 rollout 会话(interactive rollout sessions);
- 新增并行训练框架。
升级注意:破坏性变更
多项变更是破坏性的(breaking changes)——老版本代码升级到 0.7 需要改动,不能直接平替。新版本面向的是多机器人并行训练与交互式数据采集场景;如果你还在用 W&B 记日志、依赖 async_inference,升级前先规划迁移路径。
两句边界
① Trackio 替换 W&B 的动机(成本、功能、合作关系)官方没有说明,本文不臆测,只写已确认的变更事实;② 这与此前写过的 HF 机器人实地评测是两类内容——那是考察能力,这是框架换代。
参考来源
相关文章
分享: