字节笔记本
2026年10月10日 · 约 3 分钟读完
静态三维场要呼吸时,他们先拍一圈再接上头
静态三维高斯场拍完,画面就停在那儿。风、水、招牌灯要再动起来,还得能绕着走、接到头。OuroWorld 把任意静态三维场景收成一段能无限循环的立体电影。论文号 2610.12461,2026-10-08 挂出。仓库 youzhe0305/OuroWorld,MIT 许可,本轮看到 35 星、1 叉、5 次提交。项目页在 ouroworld.userwei.com。数字是论文和仓库口径,不是本轮代训。HF 10-09 日榜大约 29 票。
先出一圈参考片,再抬到更多视角
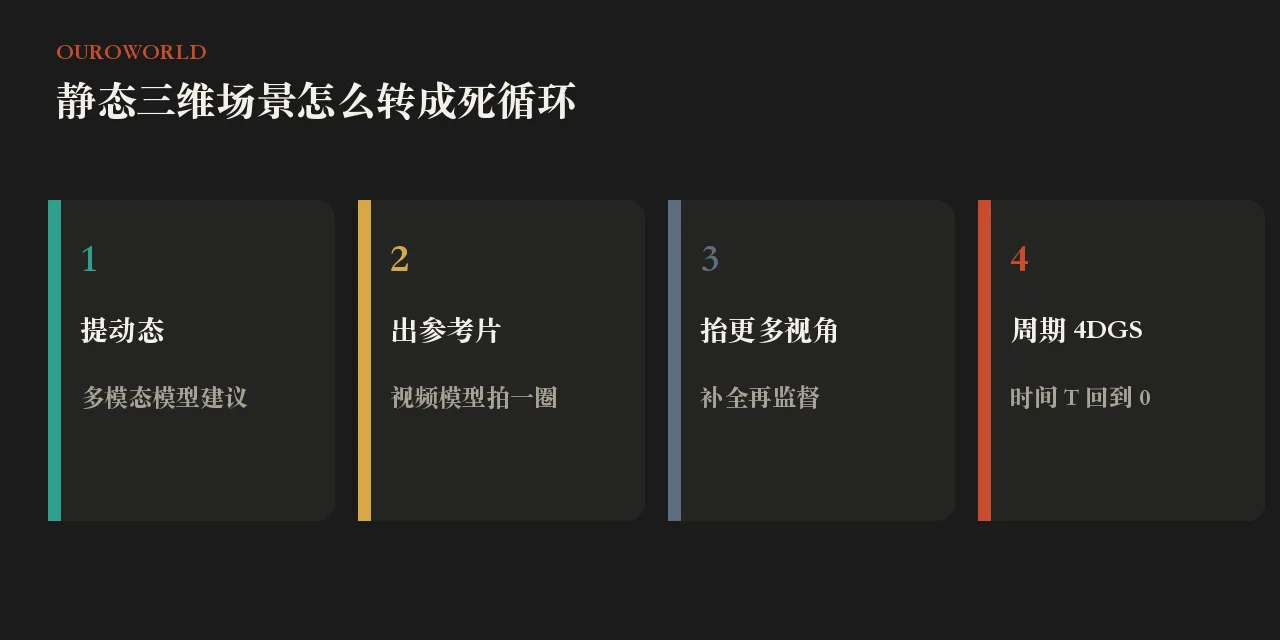
仓库把流程写成四步。多模态模型先建议这段世界该怎么动。视频模型再打出一条能接上头的参考片,大约六分钟,走付费接口。参考片被抬到更多视角并补洞,用来监督周期四维高斯:傅里叶运动让时间走到 T 就回到 0,再加一项锚定漂移,渲染时丢掉。仓库强调不用运动蒙版,形变、物体和灯光都能动,不只是流体。论文把后半段叫做对不完美监督仍稳健的周期四维高斯。
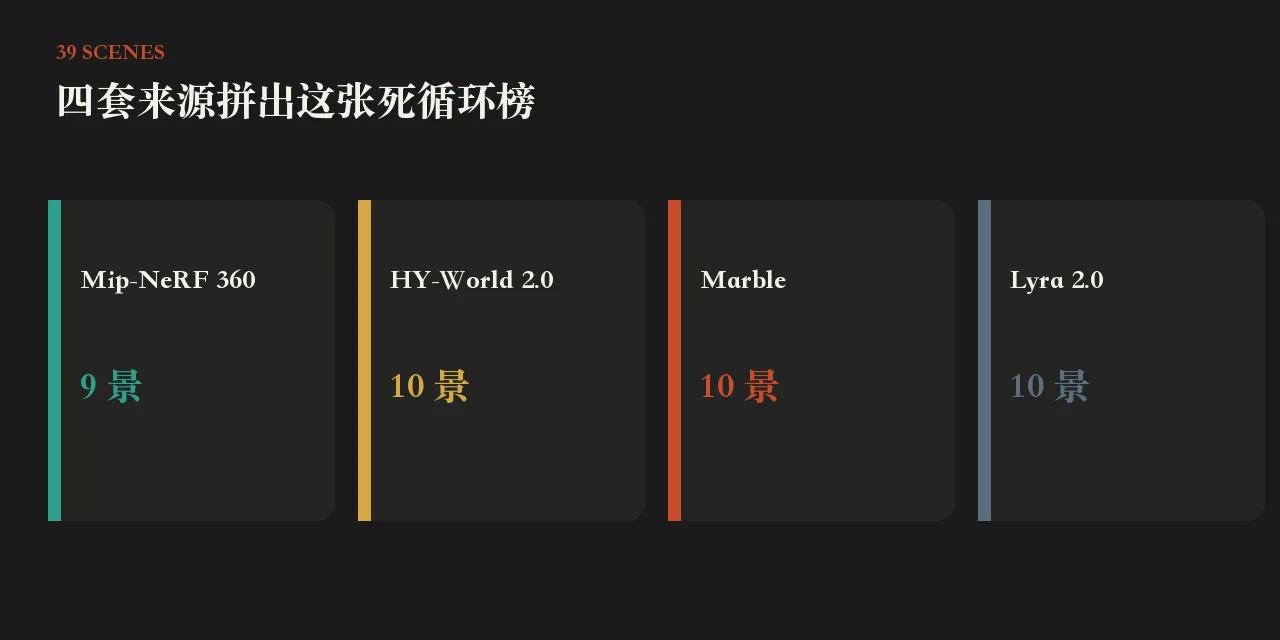
论文用 39 景:Mip-NeRF 360 重建 9 个,HY-World 2.0、Marble、Lyra 2.0 各 10 个。对照写成 Gaussians-to-Life、3D Cinemagraphy、LoopGaussian、3D-MOM,提示和蒙版按同一套管线来。用户研究 30 人、156 对、780 次试验,四项标准下偏好落在 70.8% 到 99.0%。自动指标点了生动度、KVD、MALF、接缝结构相似和 VBench。静态与绕行的生动度写成 0.0423 和 0.5117,KVD 写成 108.23 和 50.11,MALF 0.0809,接缝结构相似 0.9965。评测视角 20 个,正负二十度,片段 10 秒,周期取 4。
本机要先过显存和权重这两关
安装写成克隆仓库、conda env create -f environment.yml、激活 ouroworld、用 gcc-11 编光栅器,再带附加项做可编辑安装。权重大约 55 GB,脚本是 scripts/download_weights.py,还要过视觉几何模型的访问门槛。系统写成 Linux 加一块 24 GB 的英伟达卡,多视角还要约 35 GB 内存,CUDA 12.1。仓库给的快测是多视角大约 70 分钟,训练大约 1.5 小时,一万三千步大约 1.4 小时,4090 上大约 6.4 GB。
本轮没有代下 55 GB 权重,也没有重跑 39 景。项目页本轮只抓到标题,细节以论文和仓库为准。若只是要一张会呼吸的静帧,这套管线过重;若已经有三维高斯场、还想绕着走还不露接缝,先把参考片接上头,再谈周期项。HF 论文卡和仓库封面不是同一张图,正文两张都走对象存储。仓库快测写在一块消费级卡上,论文用户研究是三十人偏好,两套数字不要混着看成同一场评测。本轮也没有核对视觉几何模型的访问是否仍然开放,下载脚本以仓库当前说明为准。三十九景里重建和生成各占一部分,不要把用户研究偏好理解成每一景都赢。